Realistyczny system trakcji 4×4 V2.0.0.1

Realistyczny system trakcji 4×4 V2.0.0.1
Tryb wieloosobowy w fazie rozwoju, grywalny, ale może zawierać błędy
Przejmij faktyczną kontrolę nad przyczepnością swojego ciągnika — włącz napęd na cztery koła, zablokuj mechanizm różnicowy i pozwól systemowi reagować na rzeczywisty poślizg kół, a nie tylko na przypisany kluczyk.
Ten mod dodaje w pełni przełączalny układ napędowy 4×4 do kompatybilnych pojazdów (traktorów, ciężarówek, kombajnów, samochodów): w razie potrzeby załączaj/wyłączaj przednią oś i przełączaj blokadę mechanizmu różnicowego, która zmienia promień skrętu, aby uzyskać maksymalną przyczepność w błocie, śniegu lub podczas ciężkich prac.
Cechy
Rzeczywista detekcja poślizgu tylnych kół — tryby automatyczne reagują na rzeczywistą fizykę poślizgu kół, a nie tylko na prędkość
Cztery tryby jazdy przypisane domyślnie do każdego pojazdu:
Manualny — zawsze pod kontrolą
Półautomatyczny — włącza się w przypadku rzeczywistego poślizgu kół, a sterowanie ręczne jest zawsze dostępne
Automatyczna — ta sama logika, dostosowana do pojazdów z fabrycznie montowanym automatycznym napędem na cztery koła (przekładnie CVT/IVT)
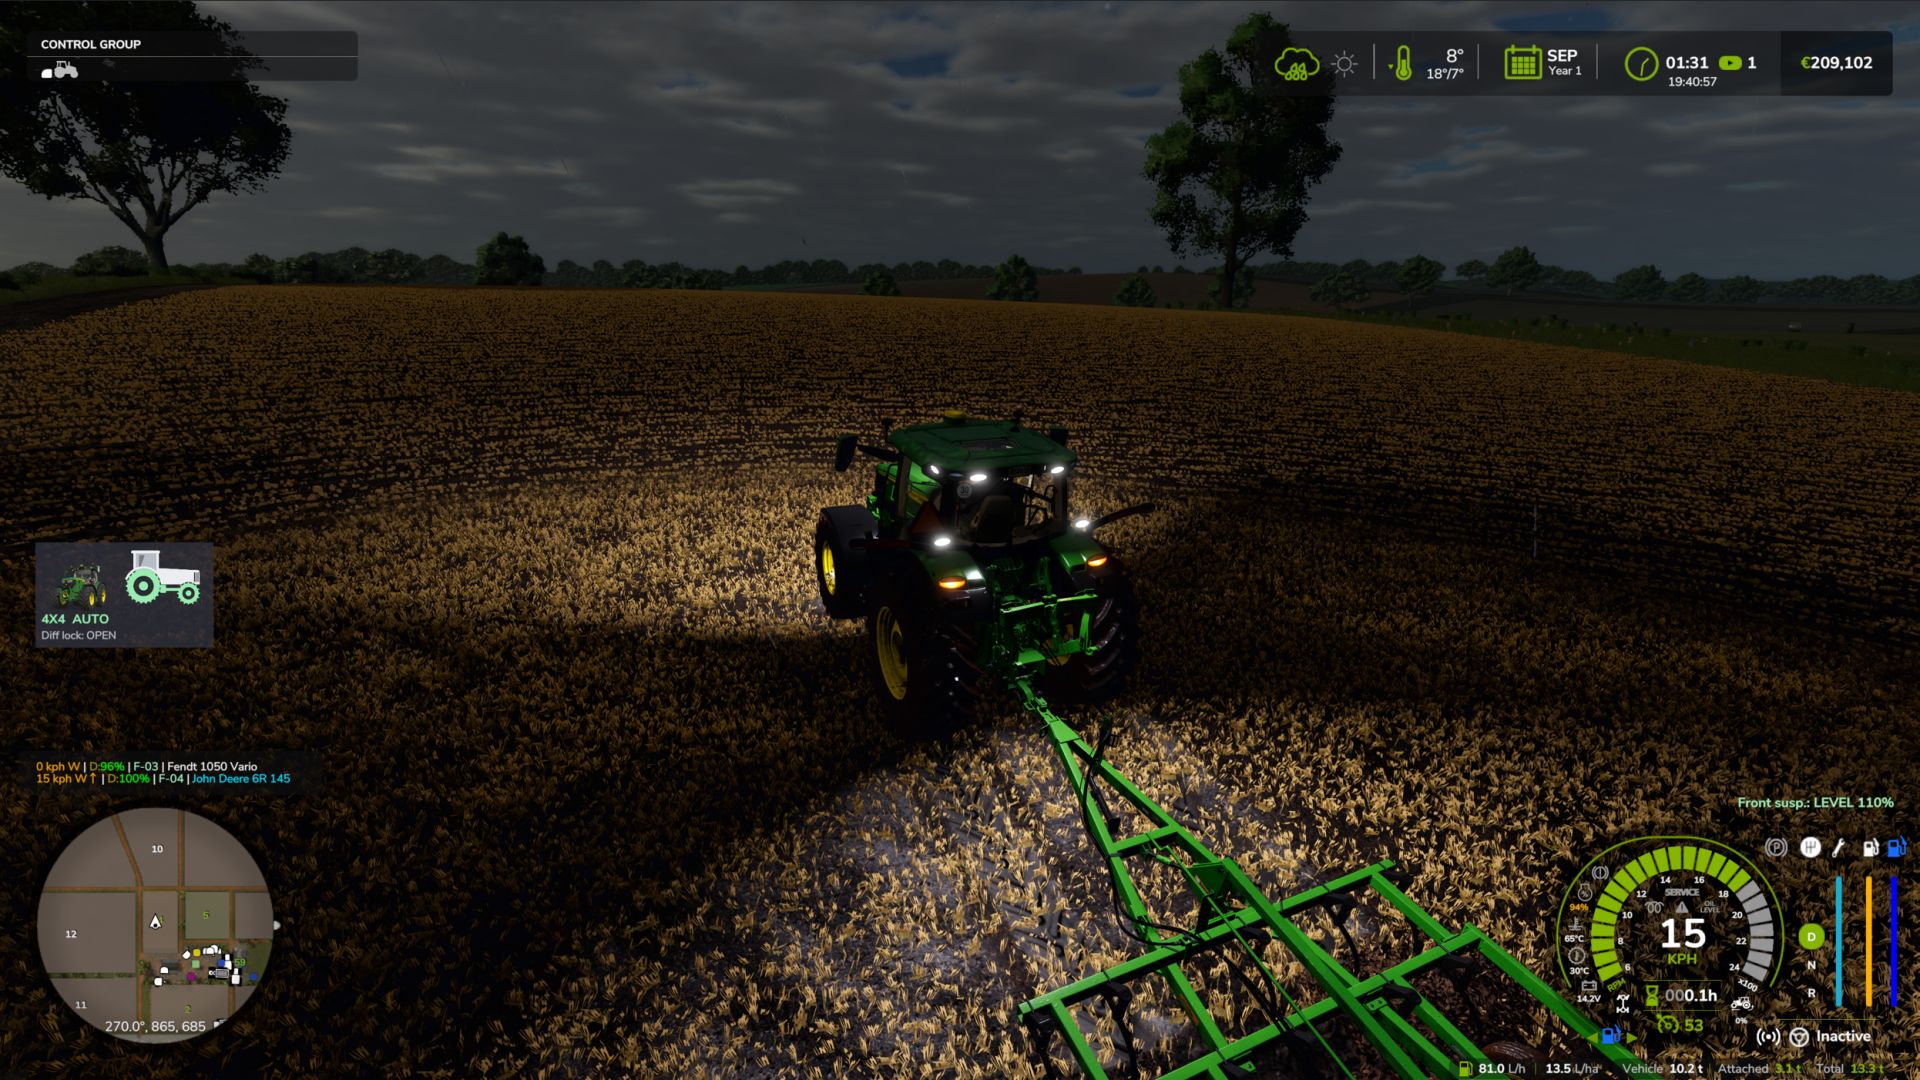
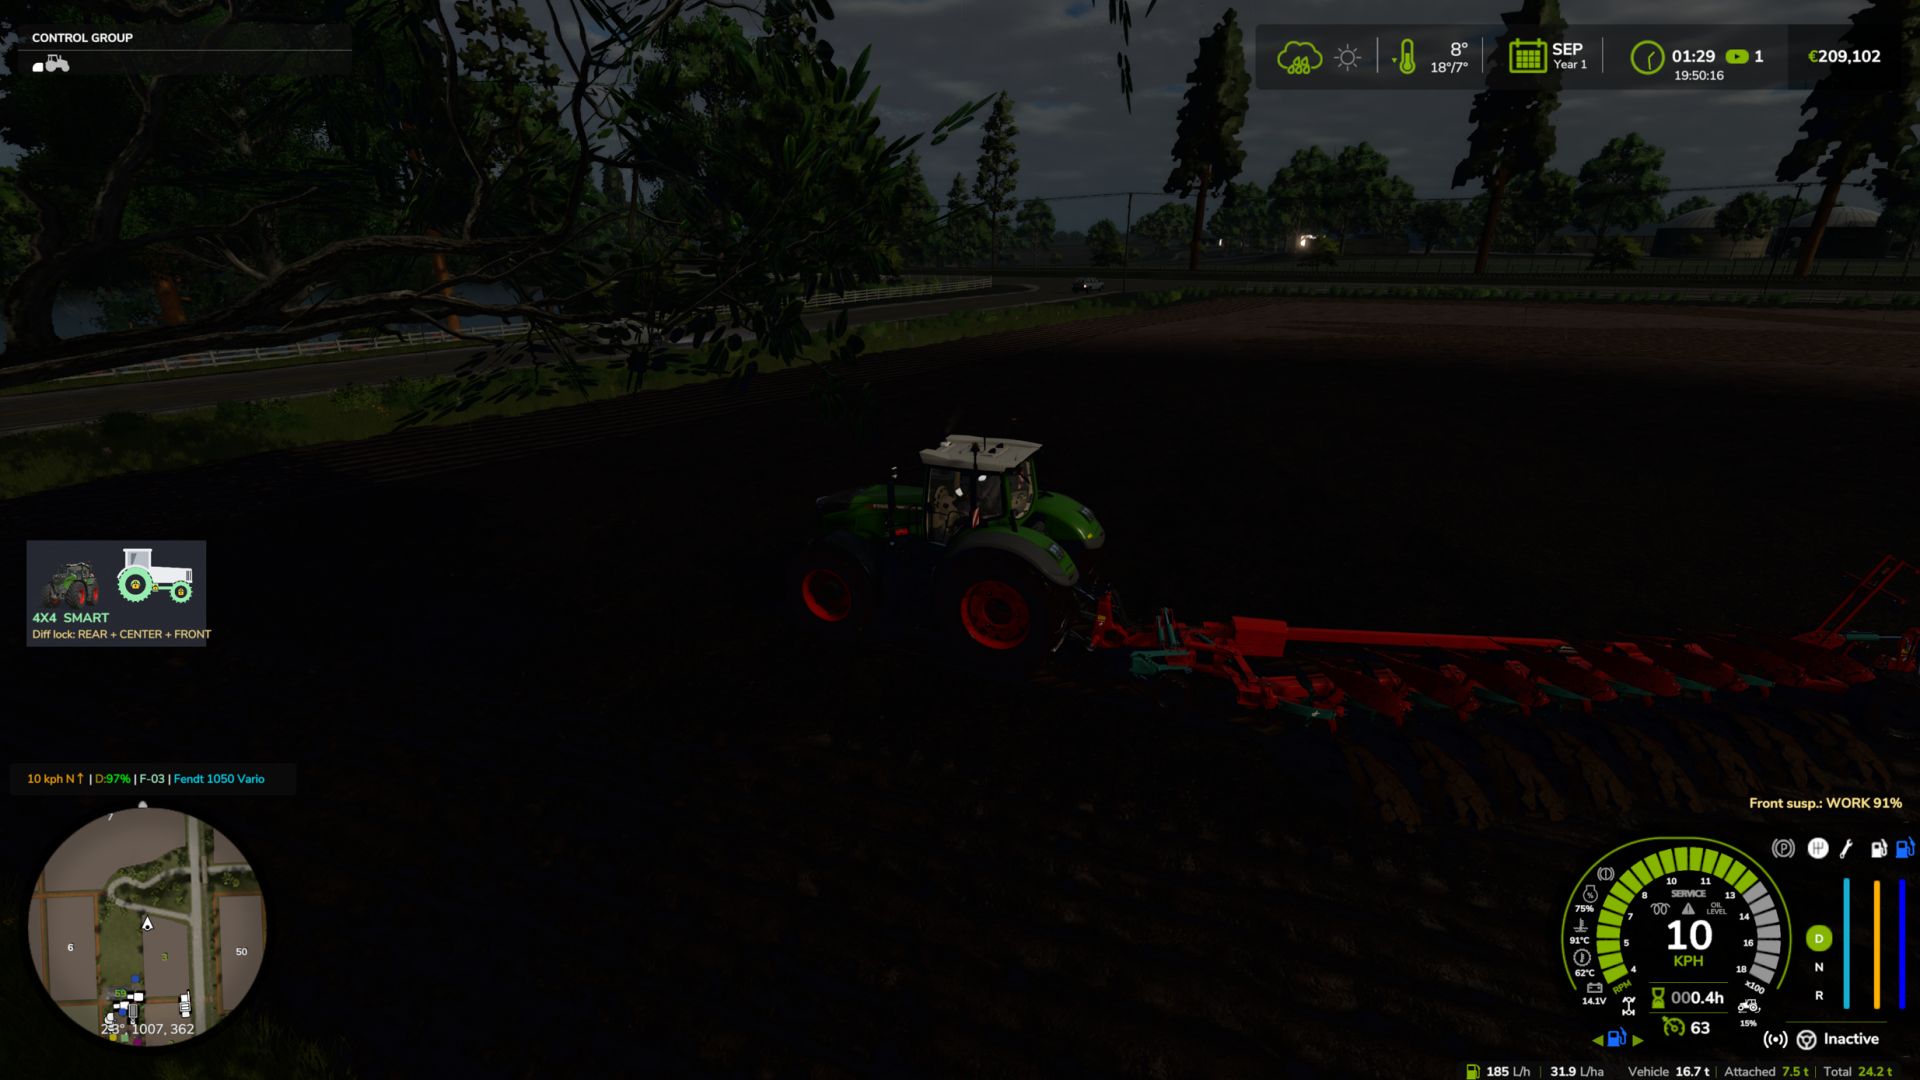
Inteligentne — ciągłe, proporcjonalne załączanie w stylu Fendt (bez nagłego włączania/wyłączania)
Symulacja ciśnienia w oponach podczas użycia — brak zależności od jakiegokolwiek innego moda
HUD na ekranie ze statusem w czasie rzeczywistym i możliwością dostosowania pozycji w menu ustawień gry
Brak zmian XML w żadnym pojeździe — system automatycznie integruje się ze wszystkimi kompatybilnymi pojazdami
Wersja 2.0.0.1
Naprawiono: Błąd Lua powtarzający się w dzienniku („FourWDTractionSystem.lua:2518: nieprawidłowy argument nr 3 dla „format”) w pojazdach ze stałym napędem 4×4 lub bez ograniczenia prędkości 4×4 (ciężarówki 6×4, ładowarki kołowe, ciągniki przegubowe…). Dziękujemy Patrikowi Vendelbergerowi za zgłoszenie.
zasty chalk, Patrik Vendelberger, Cris669