
Realistyczny system trakcji 4×4 V1.5.0.0

Realistyczny system trakcji 4×4 V1.5.0.0
Tryb wieloosobowy w fazie rozwoju, grywalny, ale może zawierać błędy
Przejmij faktyczną kontrolę nad przyczepnością swojego ciągnika — włącz napęd na cztery koła, zablokuj mechanizm różnicowy i pozwól systemowi reagować na rzeczywisty poślizg kół, a nie tylko na przypisany kluczyk.
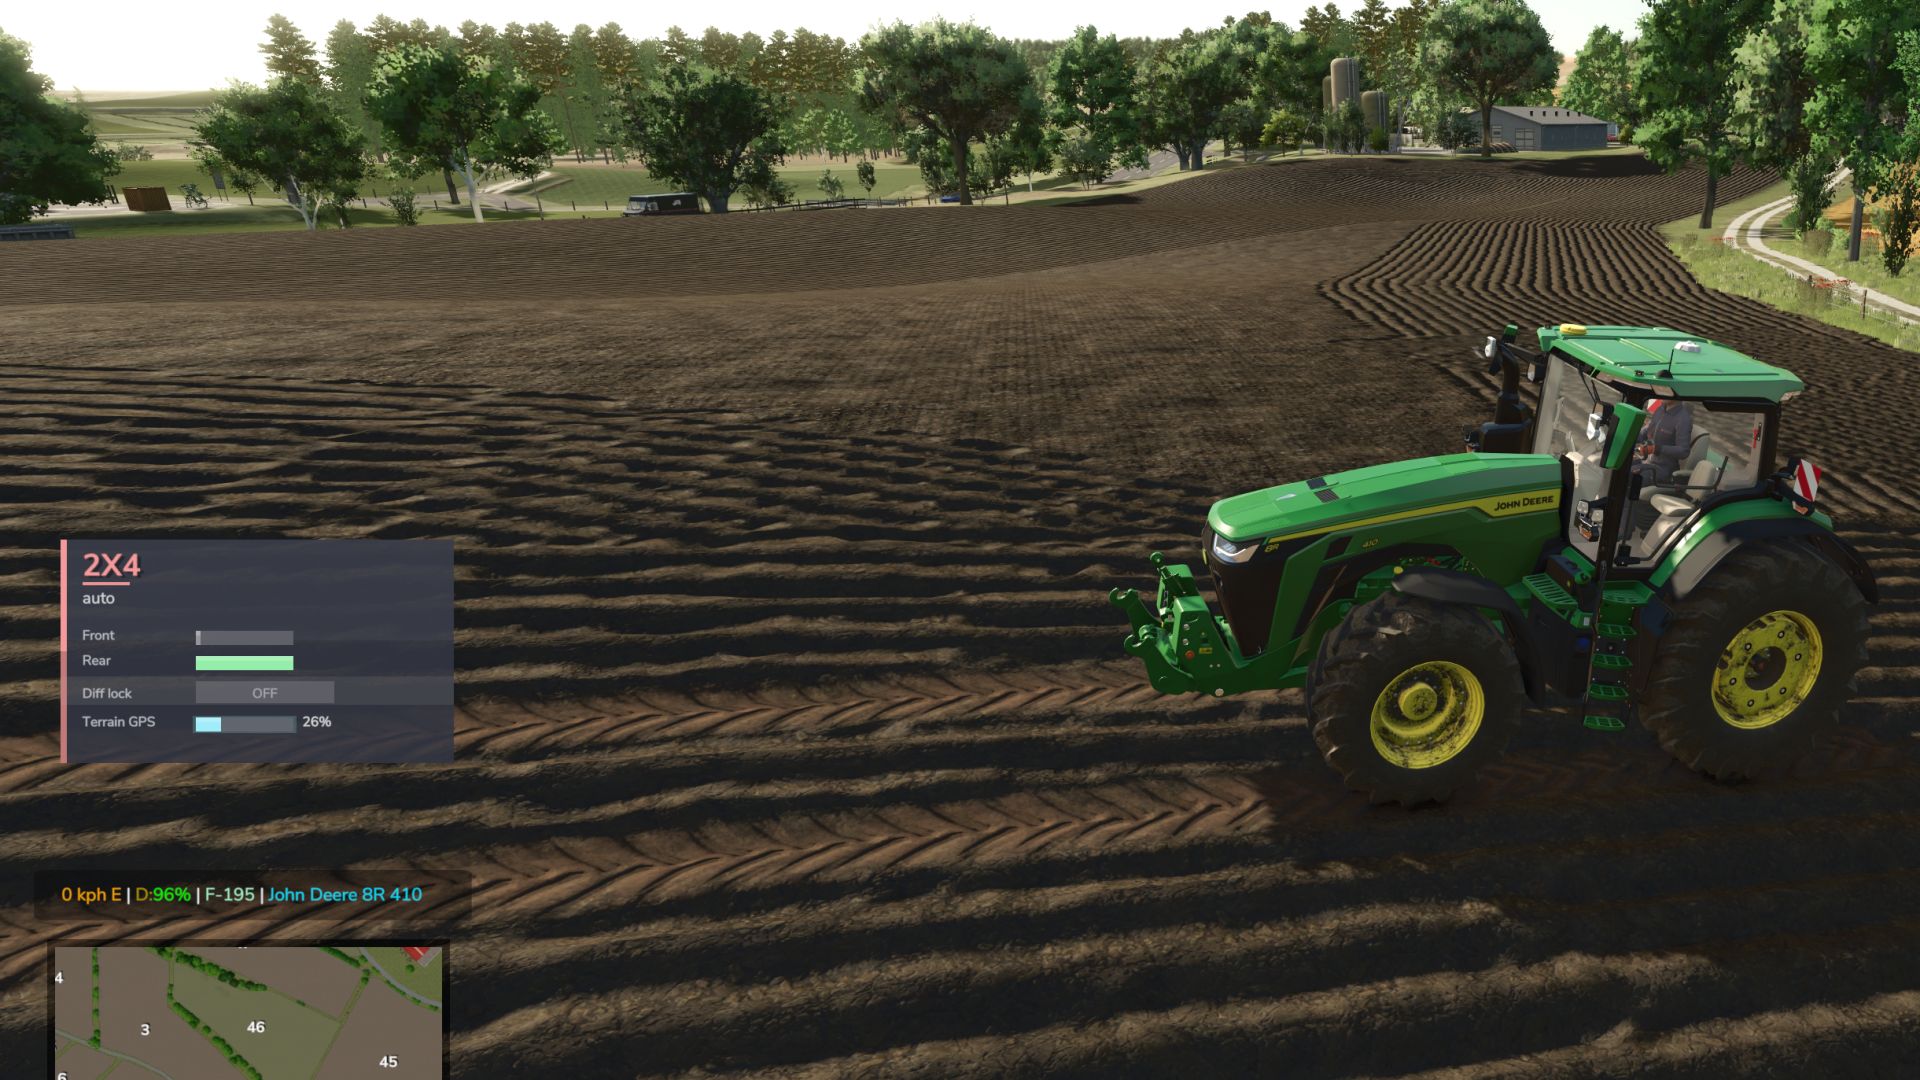
Ten mod dodaje w pełni przełączalny układ napędowy 4×4 do kompatybilnych pojazdów (traktorów, ciężarówek, kombajnów, samochodów): w razie potrzeby załączaj/wyłączaj przednią oś i przełączaj blokadę mechanizmu różnicowego, która zmienia promień skrętu, aby uzyskać maksymalną przyczepność w błocie, śniegu lub podczas ciężkich prac.
Cechy
Rzeczywista detekcja poślizgu tylnych kół — tryby automatyczne reagują na rzeczywistą fizykę poślizgu kół, a nie tylko na prędkość
Cztery tryby jazdy przypisane domyślnie do każdego pojazdu:
Manualny — zawsze pod kontrolą
Półautomatyczny — włącza się w przypadku rzeczywistego poślizgu kół, a sterowanie ręczne jest zawsze dostępne
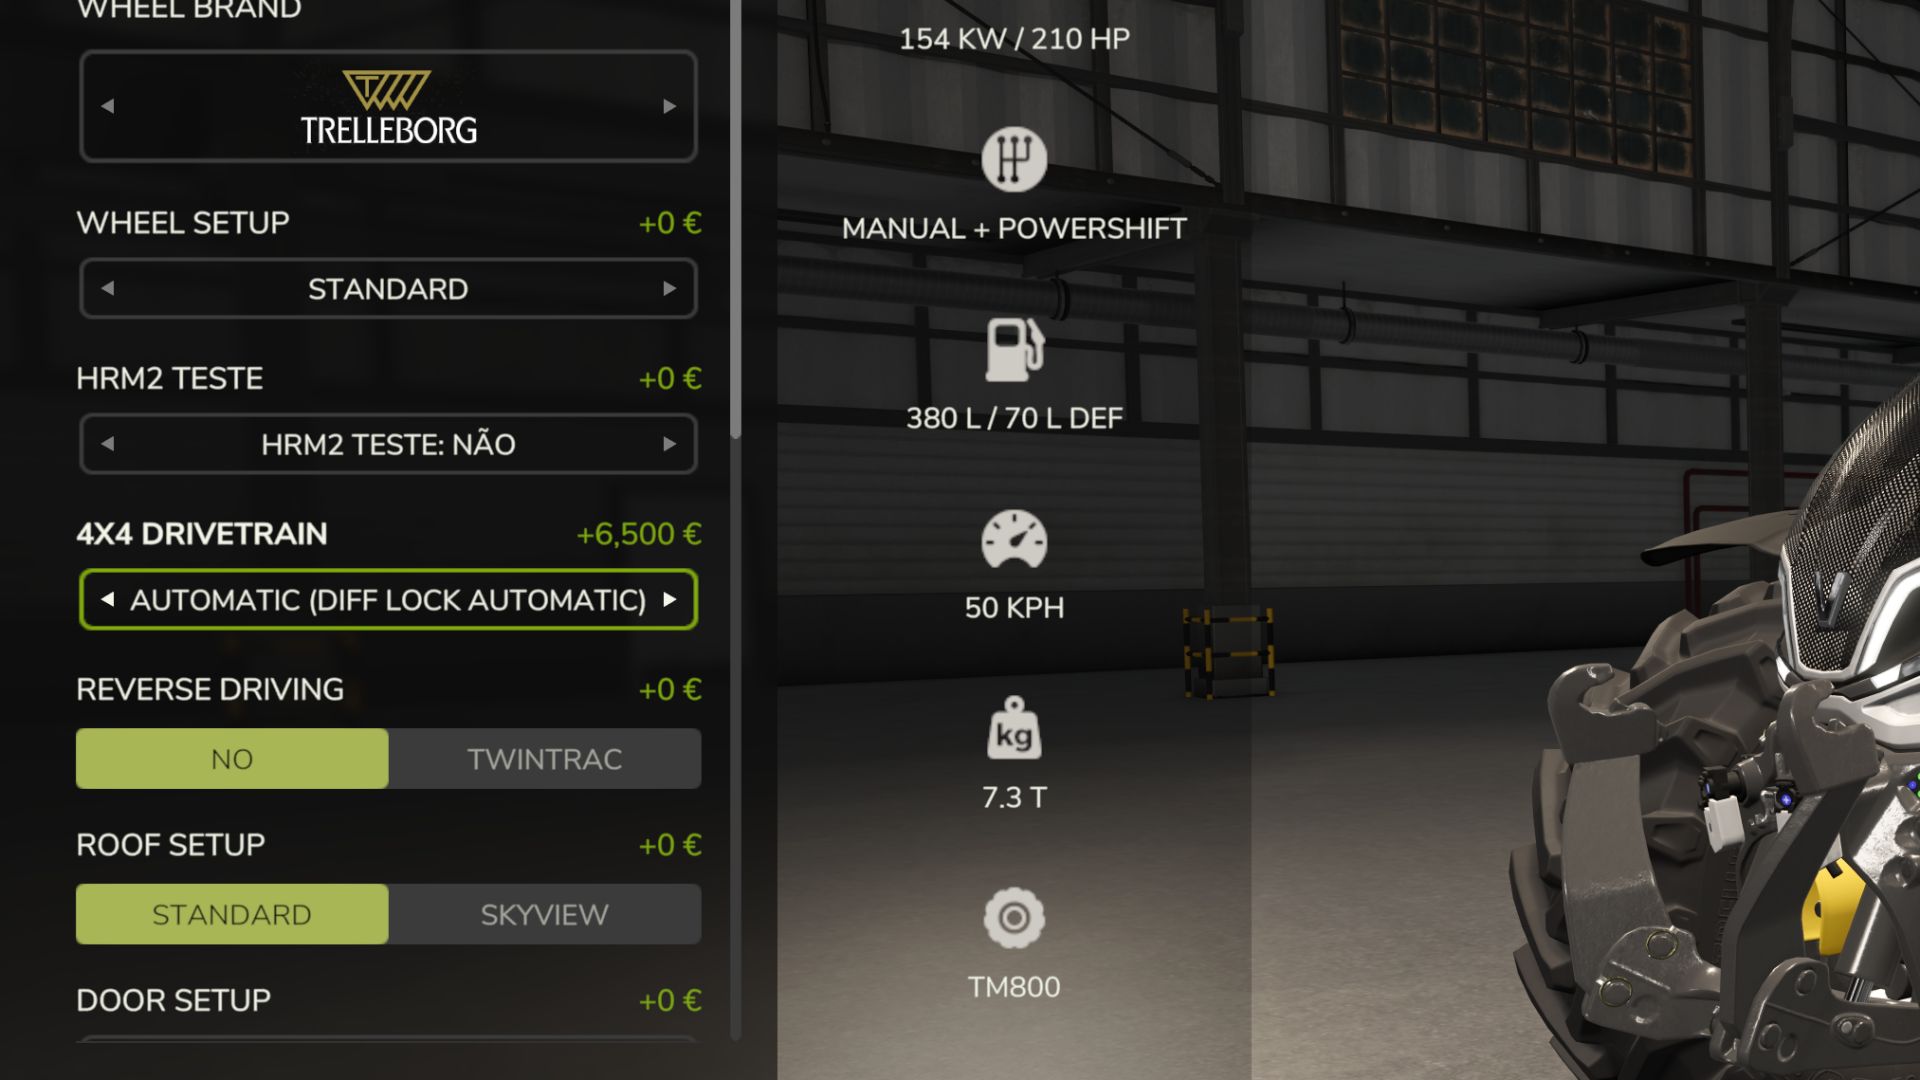
Automatyczna — ta sama logika, dostosowana do pojazdów z fabrycznie montowanym automatycznym napędem na cztery koła (przekładnie CVT/IVT)
Inteligentne — ciągłe, proporcjonalne załączanie w stylu Fendt (bez nagłego włączania/wyłączania)
Symulacja ciśnienia w oponach podczas użycia — brak zależności od jakiegokolwiek innego moda
HUD na ekranie ze statusem w czasie rzeczywistym i możliwością dostosowania pozycji w menu ustawień gry
Brak zmian XML w żadnym pojeździe — system automatycznie integruje się ze wszystkimi kompatybilnymi pojazdami
Wersja 1.5.0.0
NOWY / NAPRAWIONY
– Mechanizmy różnicowe teraz naprawdę działają: przebudowane na węźle układu napędowego dokładnie tak, jak tworzy je gra (w FS25 blokady wcześniej nie miały żadnego efektu)
– Oddzielne blokady dyferencjałów PRZÓD/ŚRODEK/TYŁ (Ctrl+Alt+K / Ctrl+Alt+J / Ctrl+Alt+L) + szybki cykl (Ctrl+K) – wszystkie z możliwością ponownego powiązania
– Zablokowany środek uwzględnia rzeczywisty nacisk przedniej osi (stosunek rozmiaru opon + 2,5%): nie ma już kręcących się tylnych kół, podczas gdy przednia oś hamuje ciągnik
– Napęd 2WD pozostawia przednią oś wolną
– Ciśnienie w oponach CTIS na oś na podstawie rzeczywistych tabel obciążenia osi i obciążenia opon (z wykorzystaniem Soil Draft Physics); realistyczny promień toczenia -3,5% zamiast -15% (koniec z „płaskimi” oponami)
– CTIS jest automatycznie wyłączany w ciągnikach gąsienicowych
– Nowe tłumaczenia: DE, FR, ES, IT, PL, RU (oraz EN, PT, BR) z wykorzystaniem wyszukiwarki Google, należy się spodziewać błędów!!!
TESTOWANE RAZEM (bez konfliktów)
– Rolnictwo precyzyjne 1.5.1.0
– Opcjonalnie: funkcja Soil Draft Physics (beta); po zainstalowaniu systemu CTIS ciśnienie w oponach obliczane jest na podstawie rzeczywistego obciążenia osi
– Realistyczne systemy mechaniczne (RMS) 0.10.0.0
– Realistyczna pogoda 1.2.0.0
– Seria Fendt 1000 Vario, John Deere 8R Pack / 6R Large / Ripper 2100, Case IH Magnum CVX, Kubota M7, JCB Fastrac 4000, CLAAS Lexion 8000
– Prawdziwy trzypunktowy zaczep, usuwanie blokady osi ładowacza czołowego, synchronizacja prędkości pojazdu, DashboardLive, kamery prawdziwych pojazdów, uniwersalne automatyczne ładowanie
– Mapy: Riverbend Springs, hrabstwo Redstone
NIE ZALECA SIĘ RAZEM (zmieniają również koła/mechanizmy różnicowe)
– Fizyka systemu błotnego, REA Plus, Dynamika terenu ciągnika, Zmienne ciśnienie w oponach
– EnhancedVehicle: wyłącz funkcje mechanizmu różnicowego/trybu jazdy, jeśli używasz obu
zasty chalk


