
Courseplay: Rozładuj mnie V1.1.5.0

Courseplay: Rozładuj mnie V1.1.5.0
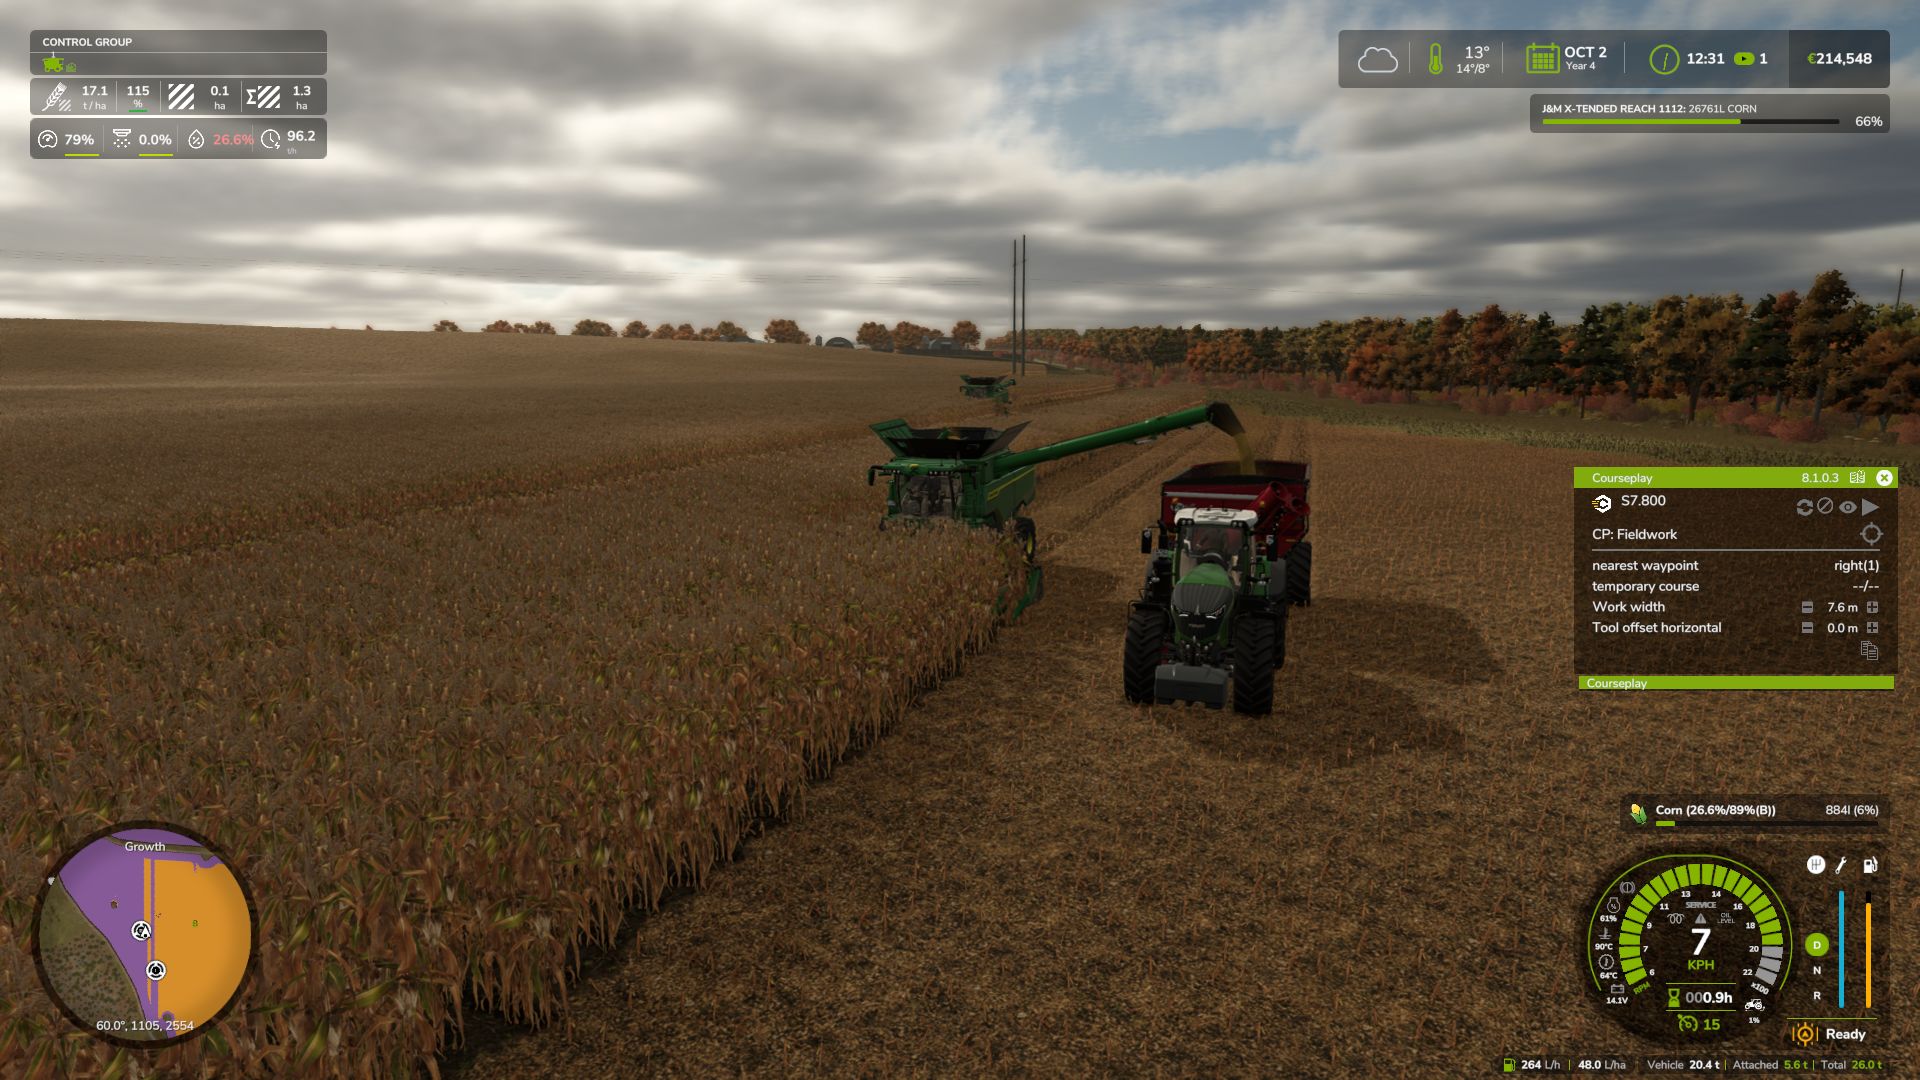
Courseplay: Unload Me umożliwia ciągnikom wyładowczym Courseplay automatyczne śledzenie, dopasowywanie prędkości i rozładowywanie kombajnów prowadzonych ręcznie przez gracza w trakcie jazdy.
Cechy:
Możliwość rozładowywania kombajnów sterowanych przez graczy w ruchu bez konieczności zatrudniania sztucznej inteligencji Courseplay.
Urządzenie wyładowcze automatycznie dopasowuje prędkość kombajnu i ustawia przyczepę pod rurą.
Rozłożenie rury kombajnu automatycznie przywołuje najbliższy nieużywany ciągnik Courseplay.
Złożenie rury działa jak komenda zwalniająca: ciągnik bezpiecznie skręca i odjeżdża.
Ruszenie z miejsca po zatrzymaniu się i wezwaniu pomocy nie spowoduje unieruchomienia ciągnika; on sam zacznie go gonić i dogoni.
Prawy Shift + U: ręczne wezwanie najbliższego rozładunku na żądanie.
Prawy Shift + I: przełącza automatyczne wywoływanie akcji po osiągnięciu 80% pojemności zbiornika.
Wymagana jest gra terenowa dla FS25
Wersja 1.1.5.0
Wybór rozładowcy i wysyłka dalekosiężna
Dodano rozszerzony promień wyszukiwania do 4000 metrów, aby umożliwić bezproblemową wysyłkę jednostek rozładowczych na rozległych mapach 4x i 16x.
Dodano inteligentny system punktacji kandydatów na rozładunkowca, nadający priorytet ciągnikom już obsługującym aktywne pole.
Dodano ważenie poziomu wypełnienia przyczepy podczas wyboru ciągnika, aby preferować puste lub częściowo załadowane wagony nad prawie pełnymi przyczepami.
Dodano obsługę wysyłania rozładowców w stanach oczekiwania (`WAITING_FOR_SOMETHING_TO_DO` i `IDLE`).
Wykrywanie kombajnu i filtrowanie przyczep
Dodano ścisłą weryfikację obiektu harvestera (`isHarvesterObject`) zapobiegającą fałszywie pozytywnym przypisaniom.
Naprawiono błąd polegający na błędnej identyfikacji przyczep i wozów przeładunkowych: przyczepy do przewozu zboża, przyczepy do kiszonki i zbiorniki na gnojowicę nie są już mylone z maszynami żniwnymi.
Zachowano specjalistyczne wsparcie dla oryginalnych ciągnionych kombajnów do zbioru roślin pastewnych i sieczkarni z nożami i rurami wylotowymi.
Dodano walidację hierarchii nośników i narzędzi modułowych dla złożonych konfiguracji.
Zakrzywione pasma i dynamiczne śledzenie ścieżki
Łagodna tolerancja kąta ustawienia do 60 stopni zapobiega wypadaniu urządzenia wyładowczego na ostrych zakrętach i zakrzywionych granicach pola.
Zwiększona tolerancja przesunięcia bocznego do 6 metrów zapewnia płynne przemieszczanie się urządzeń wyładowczych po nierównym terenie.
Dodano weryfikację bliskości (< 30 m) w fazie podejścia przed przełączeniem w tryb aktywnego rozładunku.
Udoskonalono dynamiczne wyznaczanie celów z wyprzedzeniem na podstawie aktualnego kursu kombajnu i jego zakrzywionej ścieżki.
Sterowanie rurociągami i cykl życia urządzenia rozładowczego
Dodano inteligentne śledzenie anulowania składania rur: ciągniki w drodze przez pole nie są już anulowane przed dotarciem do maszyny.
Skonfigurowano zwolnienie tak, aby nastąpiło dopiero po zakończeniu rozładunku lub gdy rura zostanie złożona po otwarciu w celu rozładunku.
Dodano automatyczne zwolnienie wyładowarki, gdy gracz wyjdzie z sieczkarni na dłużej niż 20 sekund.
Zapewniono czysty reset stanu po odjeździe ciągnika, aby zapobiec nieaktualnym blokadom przypisań.
Obsługa skrętu sieczkarni polowej
Naprawiono sygnaturę argumentu haka dla `startChopperTurn` w Courseplay, zapobiegając błędom wywołań metod.
Usunięto procedury sterowania w pętli otwartej, aby wyeliminować nieregularne ruchy kół i drgania ciągnika podczas skręcania.
Przywrócony, czysty koniec pokosu w oczekiwaniu: ciągniki zatrzymują się prosto w miejscu na końcu pokosu, zapewniając kombajnowi 100% swobodnej przestrzeni do obracania.
Płynne dopasowanie prędkości i dynamiczne cofanie następują po wjeździe kombajnu do nowego rzędu.
Osłony stabilizujące i chroniące przed uderzeniem silnika
Dodano rekurencyjną procedurę czyszczenia usuwającą usunięte, sprzedane lub zresetowane pojazdy z aktywnych tabel śledzenia.
Dodano sprawdzanie istnienia encji i poprawności węzła (`isValidNode`, `entityExists`) przed wszystkimi obliczeniami przestrzennymi.
Zawarte w chronionych wywołaniach (`pcall`) kontrole unikania kolizji eliminują błędy dzielenia przy zerowej prędkości i awarie spowodowane odwołaniem do zera.
Dodano zabezpieczenia dla powiązań akcji wejściowych, gdy tabele pojazdu lub wywołującego nie są zainicjowane.
Wymagane mody:
CoursePlay
exekx


